Пишете ни
Решения

Автономен патрул

— Автоматизирано решение за мобилна сигурност и инспекция

1 фон на приложението

Патрулните операции са от съществено значение за поддържане на безопасността и оперативната стабилност в индустриални обекти, кампуси и инфраструктурни съоръжения.

В практически сценарии патрулните задачи се повтарят и изискват последователно изпълнение по предварително определени маршрути. обаче ръчните патрули често нямат последователност поради човешки фактори и условия на околната среда.

В големи или сложни среди за човешките патрули е трудно да постигнат високочестотно покритие, което води до слепи петна.

Освен това патрулните дейности рядко се записват по структуриран начин, което ограничава управляваното от данни управление.

Тези фактори стимулират прехода към автоматизирани системи за патрулиране.

2. Преглед на системата

Това решение се основава на комбинация от:

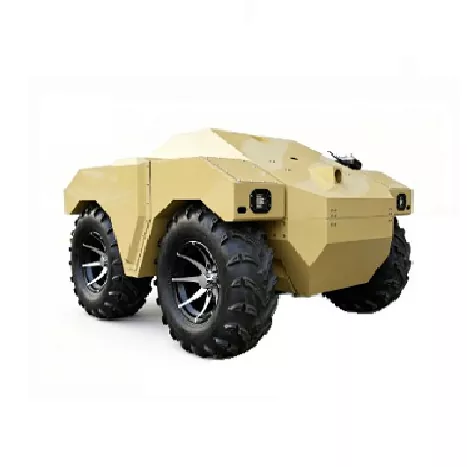
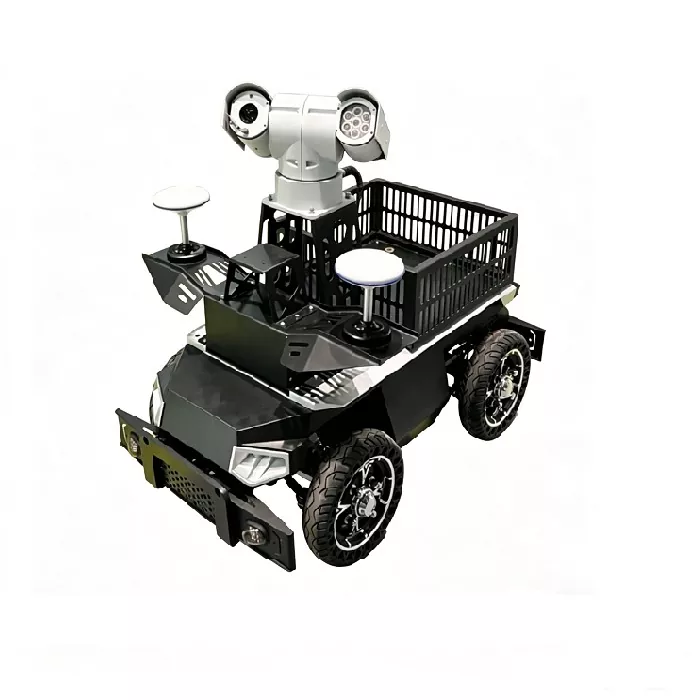
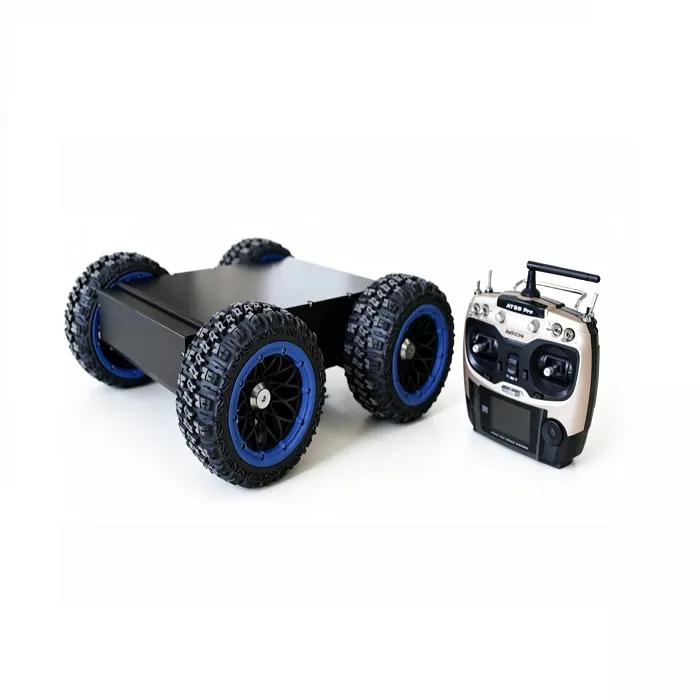
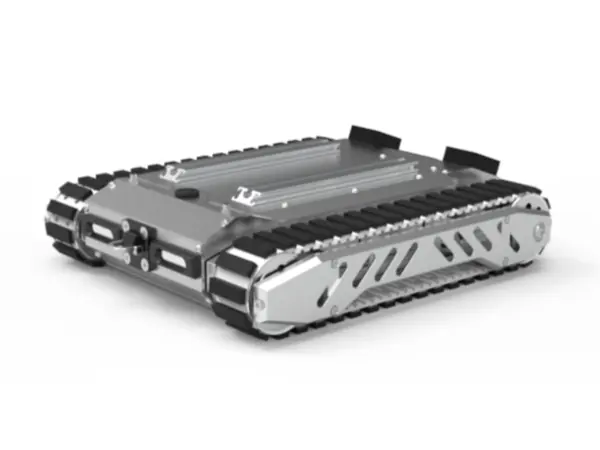
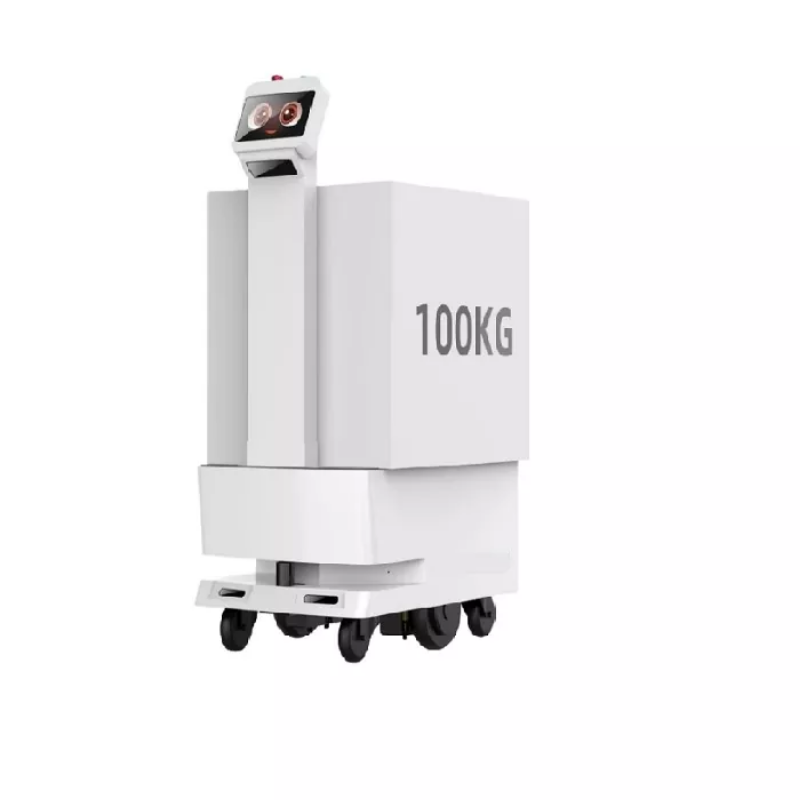
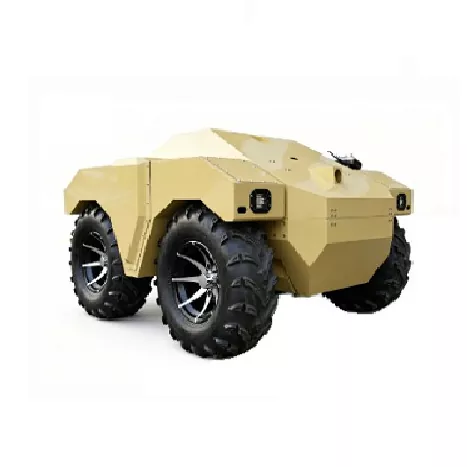
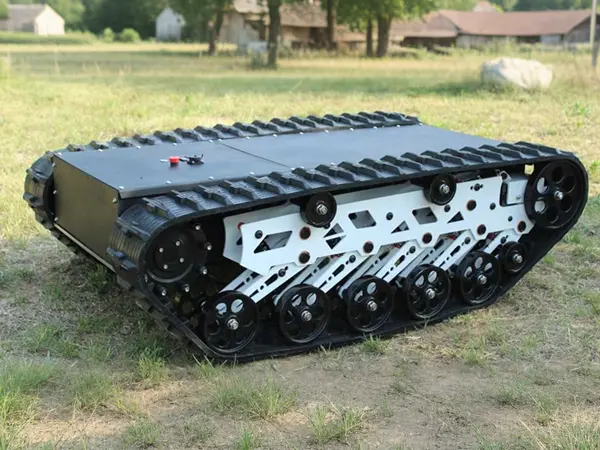
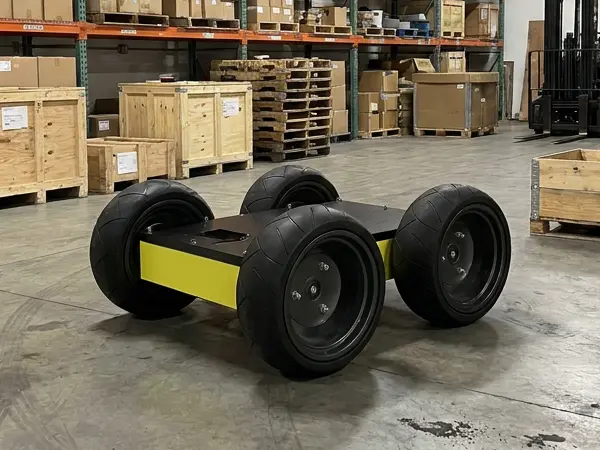
Автономни мобилни роботи

Мултисензорни системи за възприемане

Комуникация и предаване на данни

Централизирана платформа за управление на патрула

Той позволява непрекъснати и автоматизирани патрулни операции.

3. Система за изпълнение на патрула

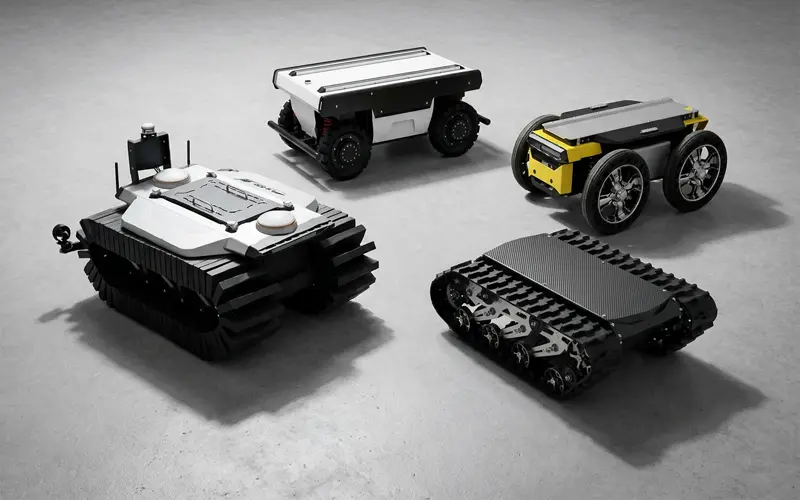
Мобилна платформа за роботи

Роботът е проектиран за стабилна дългосрочна работа във външна и полуструктурирана среда:

Възможност за автономна навигация

Стабилно движение през разнообразен терен

Денонощна работа

Непрекъснато патрулиране по маршрут

Система за възприемане и откриване

Системата интегрира множество сензори:

RGB камери за визуално наблюдение

Термично изображение за нощно и температурно откриване

LiDAR за картографиране и избягване на препятствия

Допълнителни акустични и вибрационни сензори

Навигация и избягване на препятствия

SLAM базирано картографиране

Изпълнение на предварително зададен маршрут

Динамично избягване на препятствия

Планиране на задачи и смяна на маршрута

Комуникация и дистанционно управление

Предаване на данни в реално време

Дистанционно управление на задачи

Възможност за ръчно превключване

Координация на множество устройства

4. Оперативна логика

Системата работи въз основа на предварително дефинирани работни процеси за патрулиране:

Патрулната зона първо се картографира и сегментира. След това роботът изпълнява патрулни маршрути, докато непрекъснато събира данни.

Когато се открият аномалии, могат да се задействат и записват предупреждения.

След изпълнение на задачите роботът се връща към станция за зареждане или готовност.

5. Сценарии за прилагане

Индустриални паркове и кампуси

Енергийни и комунални съоръжения

Складове и логистични хъбове

Мониторинг на инфраструктурата

Нощни или необитаеми зони

6. Системна стойност

Стандартизирано изпълнение на патрула

Намалена зависимост от човешкия труд

Подобрена безопасност

Повишена честота на патрулиране

Управление, управлявано от данни

7. Мащабируемост

Координация на няколко робота

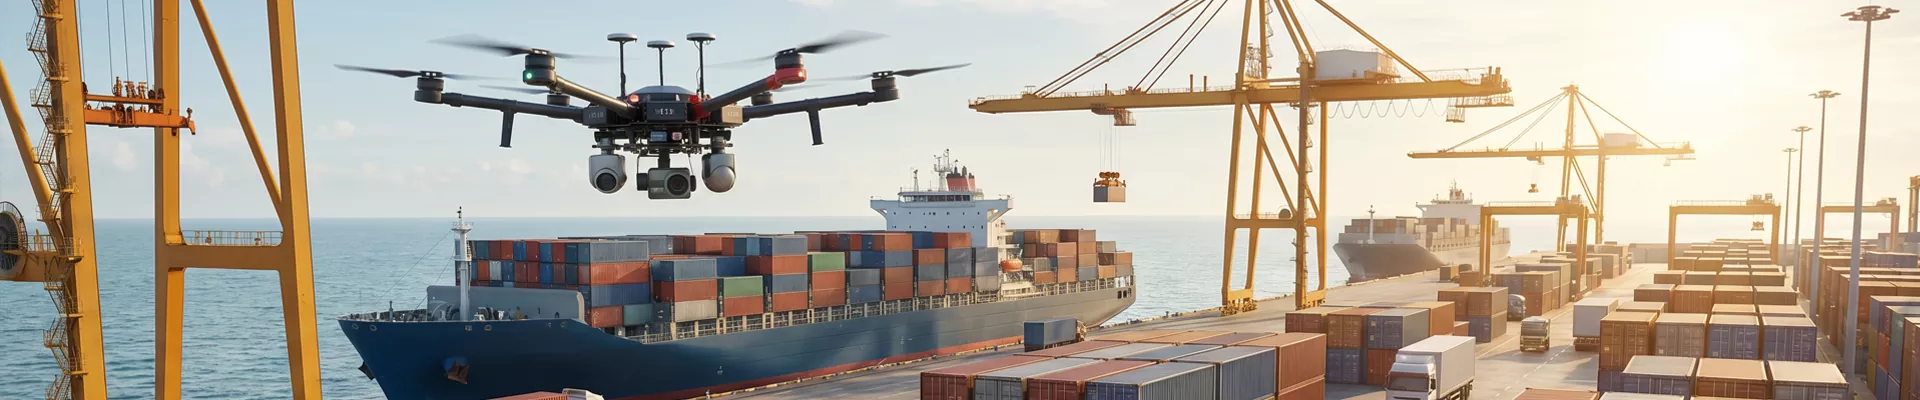
Интеграция с дронове

Интеграция на системата за сигурност

Анализ на данни и надстройки на AI

8. Заключение

Системата за автономно патрулиране трансформира традиционните ръчни патрулни операции в структурирани, автоматизирани и процес, управляван от данни, позволяващ по-ефективно и надеждно управление на сайта.

Предишен :
Следващия :

-

електронна поща
info@tjwdhk.cn
Тел
+86-15022269233
Адрес
Стая 3025, сграда 1, зона F, Guangxuan Road, Международна щаб квартира на летището, област Dongli, Tianjin City, Китай
X
Ние използваме бисквитки, за да ви предложим по-добро сърфиране, да анализираме трафика на сайта и да персонализираме съдържанието. Използвайки този сайт, вие се съгласявате с използването на бисквитки от наша страна. Политика за поверителност
ОтхвърлянеПриеми